PLC运动控制器与独立运动控制器 核心差异与选型指南
在工业自动化领域,运动控制是实现精确机械动作的核心。当面对“PLC运动控制器”与“独立运动控制器”这两个概念时,许多工程师会感到困惑:它们究竟是同一种东西的不同叫法,还是两种截然不同的技术路线?本文将深入解析两者的本质区别、优劣势,并提供清晰的选型指南。
一、概念澄清:什么是PLC运动控制器?什么是独立运动控制器?
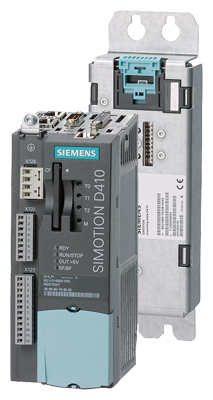
PLC运动控制器,本质上是以PLC(可编程逻辑控制器)为主体,通过扩展运动控制模块或使用支持运动控制功能的CPU,来实现对伺服/步进电机的控制。它运行在PLC的扫描周期内,处理逻辑运算和运动指令。你可以把它理解为“具备运动控制能力的PLC”。
独立运动控制器(也称专用运动控制器),则是独立于PLC的专用设备。它拥有自己的CPU、实时操作系统(RTOS)或运动控制内核,专门用于处理复杂的轨迹规划、插补运算和多轴同步。它通常通过总线(如EtherCAT、CANopen)或脉冲接口与驱动器通信。它更像一台“专攻运动的计算机”。
简言之:PLC运动控制器 = 逻辑控制为主,运动控制为辅;独立运动控制器 = 运动控制为主,逻辑控制为辅。
二、核心差异对比
| 对比维度 | PLC运动控制器 | 独立运动控制器 |
|---------|---------------|----------------|
| 实时性 | 受PLC扫描周期影响,微秒级抖动较大 | 专用实时内核,抖动可控制在微秒以内 |
| 控制轴数 | 通常2-8轴(受CPU性能限制) | 可轻松支持16-64轴甚至更多 |
| 插补算法 | 基础直线/圆弧插补 | 支持复杂轨迹、电子凸轮、飞剪、张力控制 |
| 编程方式 | PLC梯形图、SCL、ST(符合IEC 61131-3) | 专用运动编程语言、G代码、C++库、配置工具 |
| 系统集成 | 与逻辑控制、HMI、安全功能一体化 | 需与PLC或上位机配合,组成分布式系统 |
| 成本 | 中小型应用成本较低 | 中大型、高精度应用成本较高 |
| 典型品牌 | 西门子S7-1500T、三菱iQ-R、罗克韦尔Kinetix | 固高、雷赛、翠欧、Beckhoff TwinCAT、ACS |
三、技术演进:边界正在模糊
随着半导体和软件技术的发展,两者的界限在逐渐消失:
- PLC在向上突破:如西门子S7-1500T集成了运动控制内核,支持凸轮同步、齿轮同步;倍福的TwinCAT将PLC与NC/PTP运动控制融合在同一个实时环境中。
- 运动控制器在向下兼容:许多独立运动控制器内置IEC 61131-3编程环境,可编写逻辑程序发送至PLC或直接控制I/O。
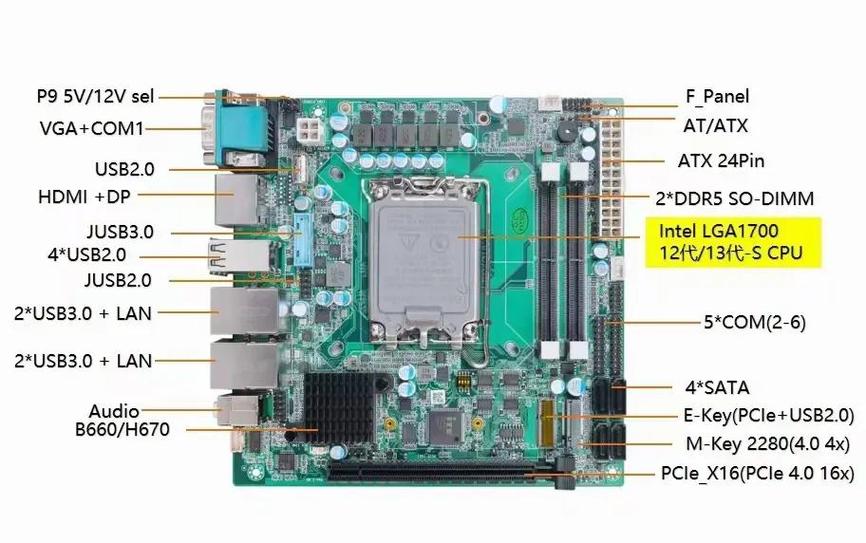
- 基于PC的控制:以CODESYS SoftMotion为代表的软运动控制,让任何工业PC都能同时成为PLC和运动控制器。
但核心差异依然存在:当需要高精度、高动态响应、多轴复杂耦合时,独立运动控制器(或集成运动内核的PLC)仍是首选;当应用以逻辑联锁为主、运动为辅时,PLC运动控制器更具性价比。
四、如何选择:五个关键问题
在项目选型时,请依次回答以下问题:
- 轴数与复杂度:需要控制多少轴?是否有电子凸轮、飞剪、追剪、多轴插补同步?
- 简单定位(<8轴,无同步)→ PLC运动控制器
- 复杂同步(≥8轴,凸轮/插补)→ 独立运动控制器
- 精度与动态要求:定位精度是否要求在微米级?是否要求毫秒甚至微秒级的同步周期?
- 一般精度 → PLC
- 高动态、高精度 → 独立控制器
- 开发与维护成本:团队是否熟悉IEC 61131-3?是否愿意学习专用工具链?
- 电气团队主导 → PLC集成方案
- 有运动控制专家 → 独立控制器
- 系统架构:是集中式控制还是分布式?是否要求与MES/ERP无缝对接?
- 集中式、逻辑密集 → PLC运动控制器
- 分布式、运动密集 → 独立控制器+PLC
- 未来扩展:产线是否需要频繁换型、增加轴数?
- 扩展需求低 → PLC
- 扩展潜力大 → 独立控制器
五、典型应用场景
- PLC运动控制器:包装机、简单搬运机械手、纺织机械、食品灌装线、多工位转盘。
- 独立运动控制器:数控机床、高端注塑机、机器人关节控制、锂电池卷绕机、半导体封装设备、高速分拣系统。
六、
PLC运动控制器与独立运动控制器并非对立关系,而是针对不同应用场景的解决方案光谱。前者是“一专多能”的集成型选手,胜在性价比和逻辑融合;后者是“追求极致”的专项选手,胜在性能与精度。选型的核心不是比较参数高低,而是匹配真实工艺需求。
作为工程师,理解二者的底层差异,并根据项目的轴数、精度、同步要求和团队能力做决策,才是避免“小马拉大车”或“大炮打蚊子”的关键。随着TSN(时间敏感网络)和OPC UA over TSN的普及,未来两者的融合将更加紧密,届时选型逻辑可能更简单——但今天,清醒的分辨依然必要。
如若转载,请注明出处:http://www.apjhsk.com/product/29.html
更新时间:2026-09-17 05:24:56